martes, 22 de octubre de 2019

LABORATORIO 8

MICROCONTROLADORES
laboratorio 8
Herramientas de Programación Hardware y Software


      I.     CAPACIDAD TERMINAL
        Utilizar al microcontrolador en aplicaciones de control electrónico.
        Desarrollar y ejecutar programas en un microcontrolador PIC
        Programar y configurar interfaces básicas del microcontrolador.

    II.     COMPETENCIA ESPECÍFICA DE LA SESIÓN
        Listar las partes internas generales de un microcontrolador.
        Identificar las funciones generales de un microcontrolador
        Introducción a la programación en PIC C Compiler
        Cómo utilizar el Entrenador
3. MARCO TEÓRICO:


Es un microcontrolador de Microchip Technology fabricado en tecnología CMOS, su consumo de potencia es muy bajo y además es completamente estatico (esto quiere decir que el reloj puede detenerse y los datos de memoria no se pierden) capaz de realizar diferentes actividades que requieran del procesamiento de datos digitales y del control y comunicación digital de diferentes dispositivos.
características del PIC16F877a:
 Microcontrolador PIC 16F877A de 8 bits fabricado por Microchip.
  • Memoria ROM: 8Kb
  • Memoria RAM: 368 x 8 bytes
  • Pines I/O: 33
  • Frecuencia: 20 Mhz con cristal externo
  • Permite programación ICSP

  • Frecuencia de operación 0-20 MHz
  • Oscilador interno de alta precisión
    • Calibrado de fábrica
    • Rango de frecuencia de 8MHz a 31KHz seleccionado por software.
    • Voltaje de la fuente de alimentación de 2.0V a 5.5V
      • Consumo: 220uA (2.0V, 4MHz), 11uA (2.0 V, 32 KHz) 50nA (en modo de espera)
    • Ahorro de energía en el Modo de suspensión
    • Brown-out Reset (BOR) con opción para controlar por software
    • 33 pines de entrada/salida
      • alta corriente de fuente y de drenador para manejo de LED
      • resistencias pull-up programables individualmente por software
      • interrupción al cambiar el estado del pin
    • memoria ROM de 8K con tecnología FLASH
      • El chip se puede re-programar hasta 100.000 veces
    • Opción de programación serial en el circuito
      • El chip se puede programar incluso incorporado en el dispositivo destino.

      • 256 bytes de memoria EEPROM
        • Los datos se pueden grabar más de 1.000.000 veces
      • 368 bytes de memoria RAM
      • Convertidor A/D:
        • 14 canales
        • resolución de 10 bits
      • 3 temporizadores/contadores independientes
      • Temporizador perro guardián
      • Módulo comparador analógico con
        • Dos comparadores analógicos
        • Referencia de voltaje fija (0.6V)
        • Referencia de voltaje programable en el chip
      • Módulo PWM incorporado
      • Módulo USART mejorado
        • Soporta las comunicaciones seriales RS-485, RS-232 y LIN2.0
        • Auto detección de baudios
      • Puerto Serie Síncrono Maestro (MSSP)
        • Soporta los modos SPI e I2C.

      Digrama Interno


4. EVIDENCIA DE TAREAS EN LABORATORIO:

.


|

5. OBSERVACIONES:


 Para  poder  pasar  el  programa   a  la  simulación de  proteous  se debe  debe usar   el  archivo  hex y cof , para  asi  poder  practicar .

se puede    modificar  el programa     mediante  proteous  y poder  simular   virtualmente   dentrando   y configurar  poder  asi   practicar  en el simulador de proteous.

el  programa  es muy distinto  al  que ya  sabemos en  arduino  pero  la funciones  como  while o  ciclo for  son  iguales   teniendo en cuenta  que debe  de declarar   cada  una de ellas  para  que  funcionen

  • 6. CONCLUSIONES:
 pudimos lograr  entender     los  conceptos  básicos  del  micro controlador pic   y entender  su arquitectura  de la   misma  

logramos   implementar  algunos  ejercicios  en  el entrador  pudiendo  entender  su funcionamiento    del  mismo  

logramos  enlazarnos  del programa  al entrenador  pudiendo   modificar los programas mediante su  uso como también  utilizando el  recurso  de proteous para  poder  practicar  virtualmente  

laboratorio 7

LABORATORIO N°7


MICROCONTROLADORES
 pastillero.


1. COMPETENCIA ESPECIFICA DE LA SESIÓN: 
  • Comprender las diferentes funciones realizados en cousera .
  • comprender   las conexiones    y   su programa    en el circuito. 
  • hacer la implementacion de Arduino 
2. MARCO TEÓRICO:


2.1.  Arduino

Arduino
Arduino es una plataforma de creación de electrónica de código abierto, la cual está basada en hardware y software libre, flexible y fácil de utilizar para los creadores y desarrolladores. Esta plataforma permite crear diferentes tipos de microordenadores de una sola placa a los que la comunidad de creadores puede darles diferentes tipos de uso.
Para poder entender este concepto, primero vas a tener que entender los conceptos de hardware libre y el software libre. El hardware libre son los dispositivos cuyas especificaciones y diagramas son de acceso público, de manera que cualquiera puede replicarlos. Esto quiere decir que Arduino ofrece las bases para que cualquier otra persona o empresa pueda crear sus propias placas, pudiendo ser diferentes entre ellas pero igualmente funcionales al partir de la misma base.


CIRCUITO  EN LA PLACA IMPRESA 


 REALIZACION  EN PZB WIZARD CONEXIONES 
REALIZACION DEL CIRCUITO COMPLETO


3. EVIDENCIA DE TAREAS EN LABORATORIO:


 4 OBSERVACIONES:
  1. tener encuenta el  arranque del  motor  depiendo de que tipo sea, se  tiene que  configura en mi  caso  se pudo realizar   230 rpm   en otros motor no concidia  este  valor 
  2. hubo  dos  veces   una declaracion   del     lcd   y se  tuvo que  modificar  ya que tambien  este  adicionaba un retardo  por el arduino  al  llamar dos esa funcion del  lcd 
5. CONCLUSIONES

  • Se logró aplicar   la importancia de las funciones y bucles en programas  teniendo en cuenta que que se debe  diseñar  un metodo  para  aplicar  la tarea  a realizar  
  1. Se pudo  configurar   la diferentes acciones  del  lcd  como   el milis   los segundo minutos  y horas  para poder  cumplir  diferentes roles.  
  2. Se logro  implementar  diferentes  funciones  para poder   realizar  este proyecto  siendo  a si    con la  ayuda  de  cousera. 
  3. se   implemento    el  problema propuesto  por cousera     en  el  arduino    realizando  con los diferente  materiales   LCD  ,  arduino   driver    , limit  switch , driver   conociendo mejor  estos  diferentes  materiales . 

martes, 1 de octubre de 2019

laboratorio 6

LABORATORIO N° 6

MICROCONTROLADORES
 pastillero.


1. COMPETENCIA ESPECIFICA DE LA SESIÓN: 
  • Comprender las diferentes funciones de realizados en cousera .
  • comprender   las conexiones    y   su programa    en el circuito. 
  • hacer la implementacion de Arduino 
2. MARCO TEÓRICO:


2.1.  Arduino

Arduino
Arduino es una plataforma de creación de electrónica de código abierto, la cual está basada en hardware y software libre, flexible y fácil de utilizar para los creadores y desarrolladores. Esta plataforma permite crear diferentes tipos de microordenadores de una sola placa a los que la comunidad de creadores puede darles diferentes tipos de uso.
Para poder entender este concepto, primero vas a tener que entender los conceptos de hardware libre y el software libre. El hardware libre son los dispositivos cuyas especificaciones y diagramas son de acceso público, de manera que cualquiera puede replicarlos. Esto quiere decir que Arduino ofrece las bases para que cualquier otra persona o empresa pueda crear sus propias placas, pudiendo ser diferentes entre ellas pero igualmente funcionales al partir de la misma base.

2.2. INTERRUPCIONES EN ARDUINO 
Las interrupciones son un mecanismo muy potente y valioso en procesadores y autómatas. Arduino, por supuesto, no es una excepción. En esta entrada veremos qué son las interrupciones, y como usarlas en nuestro código.
Para entender la utilidad y necesidad de las interrupciones, supongamos que tenemos Arduino conectado a un sensor, por ejemplo encoder óptico que cuenta las revoluciones de un motor, un detector que emite una alarma de nivel de agua en un depósito, o un simple pulsador de parada.
Si queremos detectar un cambio de estado en esta entrada, el método que hemos usado hasta ahora es emplear las entradas  digitales para consultar repetidamente el valor de la entrada, con un intervalo de tiempo (delay) entre consultas.
Resultado de imagen para INTERRUPCIONES EN ARDUINO
2.3. Manejo del  integrado L293D
El integrado L293D incluye cuatro circuitos para manejar cargas de potencia media, en especial pequeños motores y cargas inductivas, con la capacidad de controlar corriente hasta 600 mA en cada circuito y una tensión entre 4,5 V a 36 V.Los circuitos individuales se pueden usar de manera independiente para controlar cargas de todo tipo y, en el caso de ser motores, manejar un único sentido de giro. Pero además, cualquiera de estos cuatro circuitos sirve para configurar la mitad de un puente H.
Resultado de imagen para l293d
2.4. Pantalla LCD.
Una pantalla LCD (liquid crystal display: ‘pantalla de cristal líquido’ por sus siglas en inglés) es una pantalla
delgada y plana formada por un número de píxeles en color o monocromos colocados delante de una fuente deluz  o reflectora. A menudo se utiliza en dispositivos electrónicos de pilas, ya que utiliza cantidades muy pequeñas de energía eléctrica.

Resultado de imagen para pantalla lcd

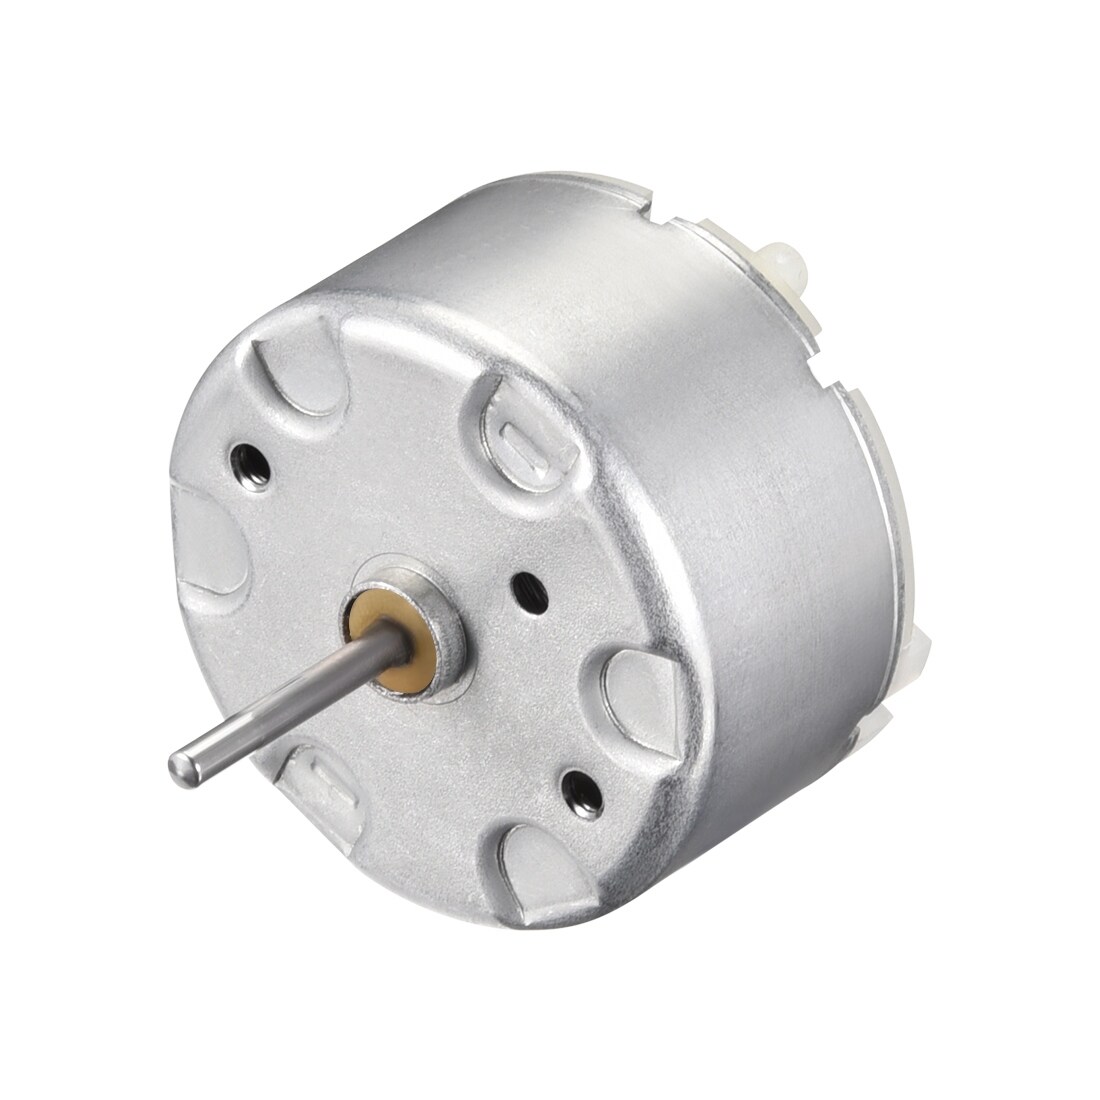
2.5. MOTOR 
El motor de corriente continua, denominado también motor de corriente directamotor CC o motor DC (por las iniciales en i      nglés direct current), es una máquina que convierte energía eléctrica en mecánica, provocando un movimiento rotatorio, gracias a la acción de un campo magnético.
Un motor de corriente continua se compone principalmente de dos partes. El estátor da soporte mecánico al aparato y contiene los polos de la máquina antes que de Pueda , que pueden ser o bien devanados de hilo de cobre sobre un núcleo de hierro, o imanes permanentes. El rotor es generalmente de forma cilíndrica, también devanado y con núcleo, alimentado con corriente directa a través de delgas, que están en contacto alternante con escobillas fijas.
Resultado de imagen para motor dc 5v


realizacion de   proceso del  pastillero 

CIRCUITO  EN LA PLACA IMPRESA 


 REALIZACION  EN PZB WIZARD CONEXIONES 
REALIZACION DEL CIRCUITO COMPLETO


EL Pastillero con el  LCD


3. EVIDENCIA DE TAREAS EN LABORATORIO:


4. OBSERVACIONES:

  1. Al realizar  el  armado del  pastillero  se tuvo  inconvenientes  debido   a las mediciones  de la  caja    , y algunas  piezas  no concidian  
  2. tener encuenta el  arranque del  motor  depiendo de que tipo sea, se  tiene que  configura en mi  caso  se pudo realizar   230 rpm   en otros motor no concidia  este  valor 
  3. hubo  dos  veces   una declaracion   del     lcd   y se  tuvo que  modificar  ya que tambien  este  adicionaba un retardo  por el arduino  al  llamar dos esa funcion del  lcd 
5. CONCLUSIONES
  1. Se pudo  configurar   la diferentes acciones  del  lcd  como   el milis   los segundo minutos  y horas  para poder  cumplir  diferentes roles.  
  2. Se logro  implementar  diferentes  funciones  para poder   realizar  este proyecto  siendo  a si    con la  ayuda  de  cousera. 
  3. se   implemento    el  problema propuesto  por cousera     en  el  arduino    realizando  con los diferente  materiales   LCD  ,  arduino   driver    , limit  switch , driver   conociendo mejor  estos  diferentes  materiales . 
  4. se  logro  realizar  diferentes  acciones  de coursera  como  las  realizacion de la configuracion del motor   el  lcd    limit stich   y pulsadores.